
快讯
NASA披露ASTRA地面测试:无人机与两台机器人如何自主分工
一架无人机、两台地面机器人,在人类设定的科学目标下分工。9月15日的新报道披露了7月测试中遇见新线索后的调度过程。
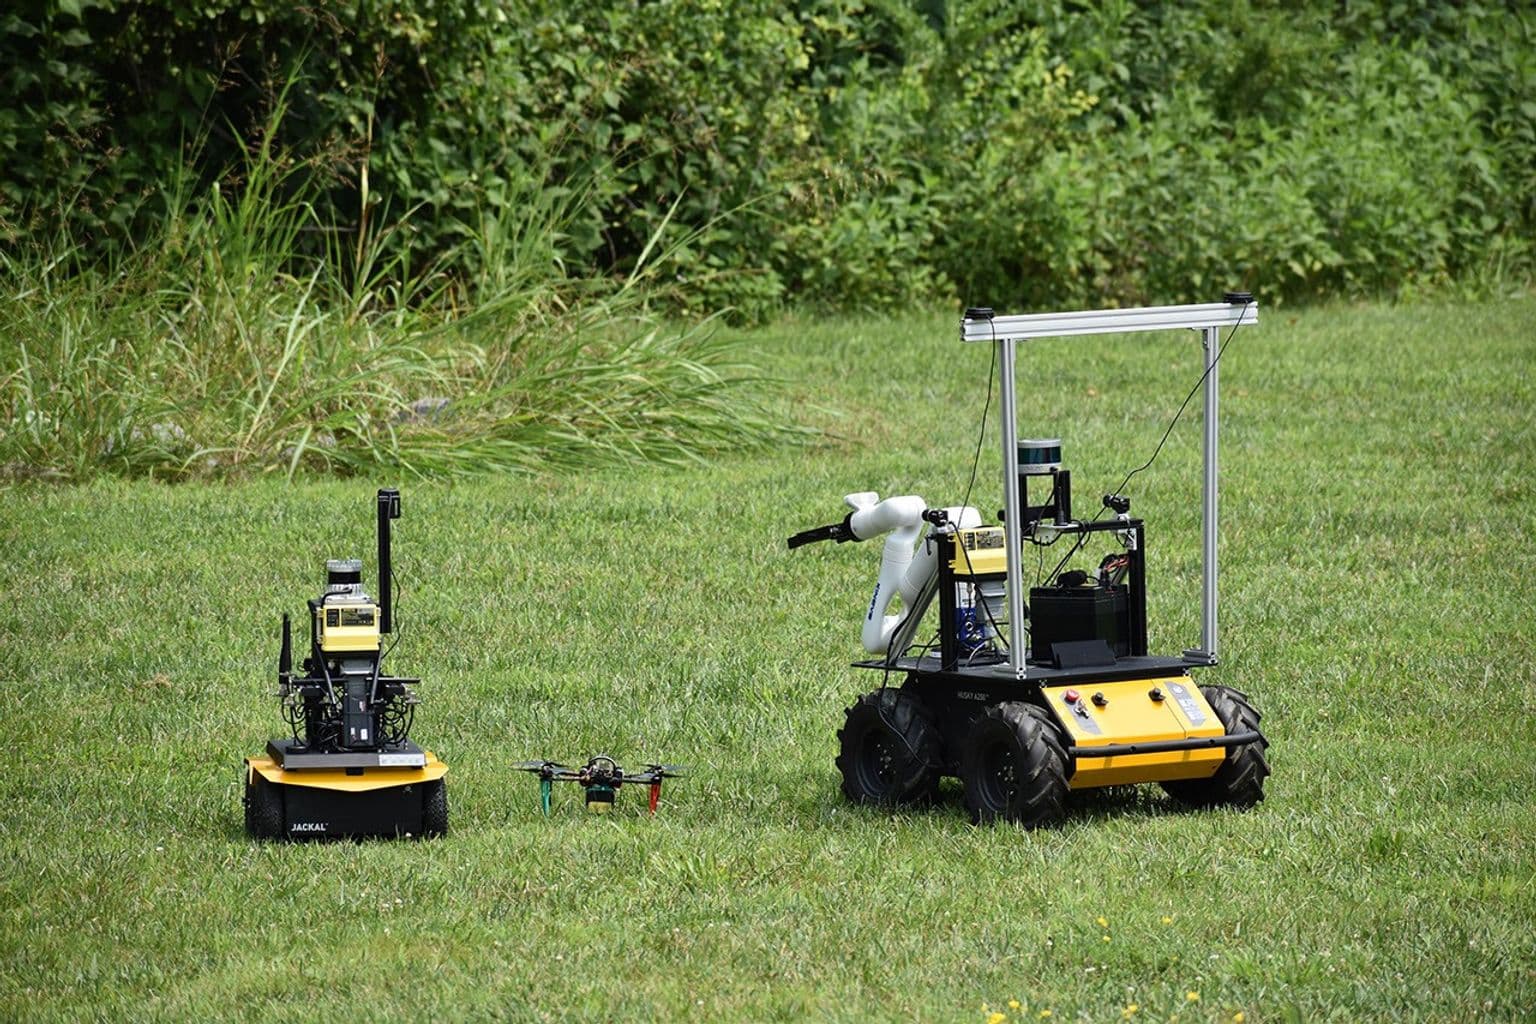
NASA于2026年9月15日披露了ASTRA机器人小队的一次地面测试。测试实际在今年7月进行,地点为美国弗吉尼亚理工大学交通研究所;参与者是一架无人机和两台地面机器人,研究重点是它们如何在人的科学目标之下自主调整分工。
不同设备,承担不同环节
无人机从空中查看环境、发现兴趣位置并收集数据;一台地面机器人利用激光雷达细化地图,帮助小队绕开障碍并了解样本所处环境;另一台带机械臂的机器人负责采样。人类专家先设定科学目标,系统随后权衡科学价值、风险和设备能力,决定由谁调查。
发现新线索后,没有直接抛下原任务
据NASA报道,测试中的领头无人机发现额外的兴趣区域后,并未放弃当前任务,而是暂停处理这一机会,再调入另一台机器人调查新问题。小队在工作中还会检查环境危险,根据新信息调整策略,并向人类团队汇报。
调度要考虑的不只是机器人离目标多远、移动多快,还包括科学家更希望获取哪类知识,以及任务负责人愿意接受多大的风险。ASTRA研究的是如何把设备状态与人的优先级共同纳入决策。
地面研究进展,不是太空部署成果
团队希望未来将这类能力用于人类无法实时指挥或人员进入风险过高的探索任务。当前报道没有给出完整测试次数、成功率或连续无人干预时长,不能据此认定系统已经具备通用野外自主能力,更不能写成已经在月球或火星运行。
这一案例带来的观察角度是:评价机器人团队,除了单机动作,还应关注环境变化后能否重新分工,以及调整是否仍符合人的原始目标。
图片与来源
配图为本次报道中的ASTRA与Noblis机器人小队,摄影:NASA/Bethany Theiling。左侧为激光雷达机器人,中间为无人机,右侧为机械臂采样机器人;这是一张地面设备照片,不是太空作业图。图片用于对应报道,不代表NASA为本站背书。
NASA原文|NASA Field-Tests AI Fleet Capability for Science, Exploration(报道发布:2026-09-15;测试:2026年7月;核查:2026-09-17)。